
Capteur de force/couple 6 axes - 1 kN/100 Nm - EtherCAT P
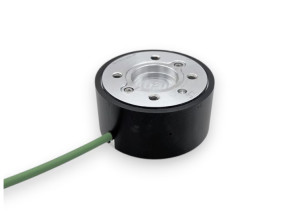
- Capteur de force/couple 6 axes, structure hexapode à 6 éléments sensibles
- Étendues de mesure : Fx, Fy 1 kN ; Fz 2,5 kN ; Mx, My, Mz 100 Nm
- Interfaces : bride robot ISO 9409-1-50-4-M6 sur les deux faces
- Classe de précision : 0,2 ; crosstalk : 1 % PE
- Électronique GSV-61i intégrée, sortie EtherCAT P
- Un seul câble 4 conducteurs pour l'alimentation (PoE) et les données, remplaçable
- Dimensions : Ø 80 mm × 60 mm
- Fréquence propre : 2,4 kHz
- Surcharge : 300 % PE ; rupture : 600 %
- Construction IP65 en alliage d'aluminium
- Température d'utilisation : −10 à +65 °C
- Matrice de calibration SL requise, de 2 à 10 points
Présentation
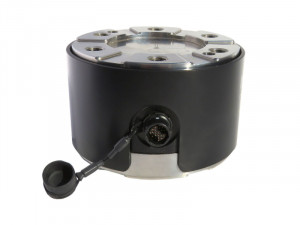
Le K6D80ri 1kN/100Nm/EC est un capteur de force/couple 6 axes développé pour la robotique, la technologie médicale et l'automatisation industrielle. Il mesure simultanément les efforts et les moments dans les trois directions de l'espace (Fx, Fy, Fz, Mx, My, Mz). Son étendue de mesure en moment est large pour des dimensions compactes : Ø 80 mm × 60 mm.
Le capteur repose sur une structure de mesure hexapode : six éléments sensibles captent les efforts appliqués. Une matrice de calibration 6×6, déterminée individuellement, attribue les signaux superposés à chaque axe. Le crosstalk est de 1 % de la pleine échelle.
Spécifications principales
| Grandeur | Valeur |
|---|---|
| Effort nominal Fx, Fy | 1 kN |
| Effort nominal Fz | 2,5 kN |
| Moment nominal Mx, My, Mz | 100 Nm |
| Erreur de linéarité relative | 0,2 % FS |
| Crosstalk | 1 % FS |
| Fréquence propre fx | 2,4 kHz |
| Plage de température en service | −10 °C à +65 °C |
| Protection | IP65 |
Intégration mécanique
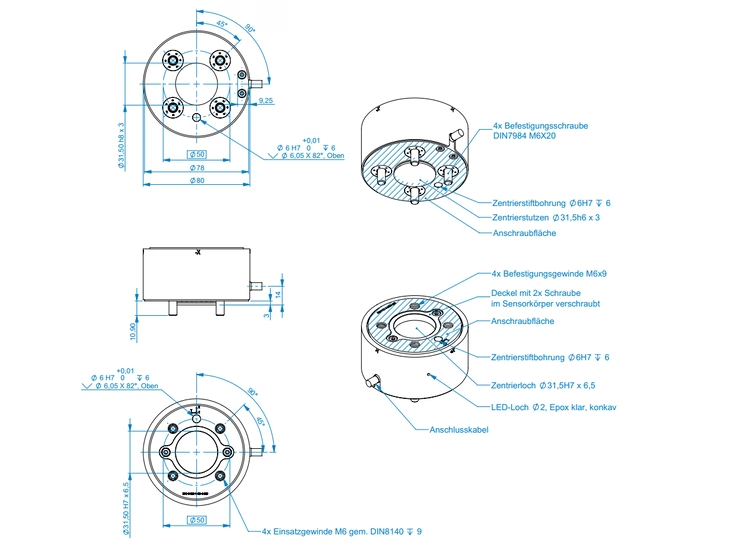
Le capteur porte une bride robot ISO 9409-1-50-4-M6. Les deux faces se montent sur un cercle de Ø 50 mm :
- face d'introduction des efforts : 4 taraudages M6 de 9 mm de profondeur, à filets rapportés selon DIN 8140, un alésage de centrage Ø 31,5 H7 × 6,5 mm et un trou de goupille Ø 6 H7 de 6 mm de profondeur ;
- face de fixation : 4 vis M6 × 20 selon DIN 7984, un épaulement de centrage Ø 31,5 h6 × 3 mm et un trou de goupille Ø 6 H7 de 6 mm de profondeur.
Le corps mesure Ø 80 mm pour une hauteur de 60 mm ; il est en alliage d'aluminium.
Dimensions

Acquisition de données
Le conditionneur de signal GSV-61i, avec interface EtherCAT P, est intégré au capteur. Un seul câble 4 conducteurs assure l'alimentation et la transmission numérique des données. Il se raccorde par une prise avec décharge de traction sous la plaque de montage et se remplace si nécessaire.
Étalonnage
Le K6D80ri ne s'utilise pas sans sa matrice de calibration : c'est un accessoire obligatoire, commandé avec le capteur. Déterminée individuellement et documentée, elle convertit les six signaux de mesure en efforts Fx, Fy, Fz et en moments Mx, My, Mz, et compense le crosstalk entre les axes. L'incertitude de mesure élargie (k = 2) est donnée axe par axe.
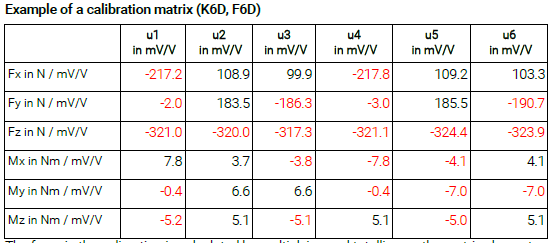
Exemple de matrice de calibration d'un capteur K6D : chaque capteur reçoit la sienne.
Les capteurs 6 axes jusqu'à 20 kN, dont le K6D80ri, s'étalonnent avec la matrice de calibration SL. Toutes ses variantes comprennent :
- un étalonnage pour un effort nominal, selon un vecteur de charge standard ou défini par le client ;
- 12 orientations le long des axes de coordonnées ;
- 36 facteurs de calibration, qui ramènent les signaux du capteur à Fx, Fy, Fz, Mx, My, Mz ;
- un repère d'étalonnage posé sur le capteur ;
- un certificat d'étalonnage usine raccordé à des étalons DAkkS.
Les variantes diffèrent par le nombre de paliers mesurés. Chaque palier est parcouru en 3 séries, en montée et en descente, en traction et en compression, en moment positif et négatif.
| Variante | Étalonnage | Paliers de charge | Mesures | Correction du second degré (Matrix-Plus) | Matrix B |
|---|---|---|---|---|---|
| SL/2 | 2 points | 0 %, 100 %, 0 % | 12 × 3 × 3 | non | non |
| SL/4 | 4 points | par ex. 0 %, 10 %, 50 %, 100 %, 0 % | 12 × 5 × 3 | oui | oui |
| SL/6 | 6 points | par ex. 0 %, 20 %, 40 %, 60 %, 80 %, 100 %, 60 %, 20 %, 0 % | 12 × 9 × 3 | oui | oui |
| SL/10 | 10 points | 0 %, 10 %, 20 % … 100 %, 60 %, 20 %, 0 % | 12 × 14 × 3 | oui | oui |
La SL/2 s'en tient à une correction linéaire. Les SL/4, SL/6 et SL/10 ajoutent la Matrix-Plus, une matrice de correction du second degré, et la « Matrix B », qui ramène l'erreur résiduelle à l'ordre de 0,2 à 0,5 %. Plus le nombre de paliers est élevé, plus la courbe de réponse de chaque axe est décrite finement.
Applications
- Détection de collision et surveillance du mouvement du robot
- Apprentissage (teach-in) et programmation de robot guidée par l'effort
- Mesure d'efforts en technologie médicale, prothèses et orthèses
- Analyse de la marche et études biomécaniques
- Mesures de confort et d'ergonomie
- Type de capteur
- Capteur 6 axes, 6 axes robotique
- Etendue de mesure Fx, Fy
- 1 kN N
- Etendue de mesure Fz
- 2.5 kN
- Etendue de mesure couple
- 100 Nm
- Nombre de composantes
- 6 Axes
- Non linéarité (% PE)
- ± 0.2 %
- Hystérésis
- 0.2 % FS
- Non-répétabilité
- 0.2 % FS
- Crosstalk (X/y/z)
- 1 % PE
- Température utilisation
- -10 à 65 °C
- Sensibilité au Zéro
- 0.2 %PE/°C
- Sensibilité du gain
- 0.05 %/°C
- Signal de sortie
- 0.5 , 0.8 mV/V
- Résistance du pont
- 350 Ω
- Tension d'alimentation
- 2.5 - 5 VDC
- Connectique
- Câble 4 conducteurs
- Direction de mesure
- Traction + Comp.
- Déflection Fz
- 0.05 mm
- Surcharge
- 300 %PE
- Matériau
- Aluminium
- Construction
- Alliage d'aluminium
- Classe Protection [IPxx]
- IP65
- Application
- Robotique
- Diamètre : 80 mm
- Hauteur : 60 mm
- Bride robot : ISO 9409-1-50-4-M6
- Face d'introduction des efforts : 4 taraudages M6 × 9 mm à filets rapportés (DIN 8140) sur Ø 50 mm, alésage de centrage Ø 31,5 H7 × 6,5 mm, trou de goupille Ø 6 H7 × 6 mm
- Face de fixation : 4 vis M6 × 20 (DIN 7984) sur Ø 50 mm, épaulement de centrage Ø 31,5 h6 × 3 mm, trou de goupille Ø 6 H7 × 6 mm
- Version IP68 : pour efforts nominaux de 200 N et plus
- Plage de température étendue : −40 °C à +85 °C
- Version vide : pour applications sous vide jusqu'à une pression résiduelle de 10⁻⁵ mbar
- Version résistante à la pression : jusqu'à 8 bar
- Matrice de calibration SL (requise), au choix :
- SL/2 : étalonnage 2 points, correction linéaire
- SL/4 : étalonnage 4 points, avec Matrix-Plus (second degré) et Matrix B
- SL/6 : étalonnage 6 points, avec Matrix-Plus (second degré) et Matrix B
- SL/10 : étalonnage 10 points, avec Matrix-Plus (second degré) et Matrix B

 01 46 91 93 32
 Formulaire de contact
 S'inscrire à la newsletter