
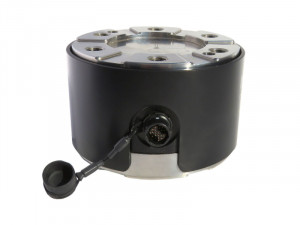
Capteur de force/couple 6 axes K6D80ri 1 kN / 100 Nm, EtherCAT P, bride robotique

- Mesure simultanée des forces et couples 6 axes : Fx, Fy, Fz, Mx, My, Mz
- Forces nominales : Fx, Fy 1 kN ; Fz 2,5 kN — couples nominaux : Mx, My, Mz 100 Nm
- Bride robotique ISO 9409-1-50-4-M6
- Conditionneur de signal GSV-61i intégré avec interface EtherCAT P
- Alimentation et transmission numérique via un seul câble à 4 conducteurs
- Classe de précision 0,2 ; diaphonie 1 % FS ; fréquence propre 2,4 kHz
- Dimensions compactes : Ø 80 mm × 60 mm
- Protection IP65, plage de température en service −10 °C à +65 °C
Présentation
Le K6D80ri 1kN/100Nm/EC est un capteur de force et de couple 6 axes qui mesure simultanément les efforts et les moments dans les trois directions de l'espace (Fx, Fy, Fz, Mx, My, Mz). Développé pour la robotique, la technique médicale et l'automatisation industrielle, il associe une large étendue de mesure en couple à des dimensions compactes et à un petit diamètre extérieur.
Le capteur repose sur une structure de mesure hexapode : les efforts appliqués sont captés par six éléments sensibles, et les six composantes sont calculées au moyen d'une matrice d'étalonnage 6×6 déterminée individuellement pour chaque capteur. Cette matrice affecte les signaux superposés aux axes de force et de couple concernés.
Spécifications principales
| Caractéristique | Valeur |
|---|---|
| Forces nominales | Fx, Fy : 1 kN ; Fz : 2,5 kN |
| Couples nominaux | Mx, My, Mz : 100 Nm |
| Classe de précision | 0,2 |
| Erreur de linéarité relative | 0,2 % FS |
| Diaphonie | 1 % FS |
| Fréquence propre (Fx) | 2,4 kHz |
| Plage de température en service | −10 °C à +65 °C |
| Protection | IP65 |
| Matériau | Alliage d'aluminium |
Intégration mécanique
Le capteur est équipé d'une bride robotique ISO 9409-1-50-4-M6. Les efforts sont introduits par filetage intérieur et le capteur se fixe sur une surface annulaire. Il mesure Ø 80 mm pour une hauteur de 60 mm. Les limites de couple et de moment de flexion sont de 300 % FS, la force de rupture de 600 %. Le câble de connexion est raccordé par un connecteur anti-arrachement placé sous la plaque de montage et peut être remplacé si nécessaire.
Acquisition de données
Le conditionnement du signal et la transmission numérique sont assurés par l'amplificateur de mesure GSV-61i intégré au capteur, avec interface EtherCAT P. L'alimentation et les données numériques passent par un seul câble de connexion à 4 conducteurs.
Étalonnage
Les données d'étalonnage sont déterminées individuellement pour chaque capteur et documentées. L'application d'une matrice d'étalonnage est nécessaire pour calculer les forces Fx, Fy, Fz et les moments Mx, My, Mz à partir des six canaux de mesure, et pour compenser la diaphonie. L'incertitude de mesure élargie (k = 2) est spécifiée individuellement pour chaque axe.
Applications
Le K6D80ri est destiné à la détection de collision et à la surveillance du mouvement des robots, aux procédures de teach-in et à la programmation guidée en effort, à la détection de présence et d'erreur, ainsi qu'aux systèmes asservis en force et en couple. En technique médicale et en biomécanique, il sert aux mesures de charge en prothèses et en orthopédie, à l'analyse de la marche et aux études biomécaniques, ainsi qu'aux mesures en médecine du sport et aux mesures de confort et d'ergonomie.
- Diamètre : 80 mm
- Hauteur : 60 mm
- Bride : ISO 9409-1-50-4-M6
- Introduction de l'effort : filetage intérieur
- Déplacement nominal : 0,05 mm
- Version IP68 (à partir de forces nominales de 200 N)
- Plage de température étendue : −40 °C à +85 °C
- Version vide : applications sous vide jusqu'à une pression résiduelle de 10⁻⁵ mbar
- Version résistante à la pression : jusqu'à 8 bar
- Matrice d'étalonnage : nécessaire pour calculer les six composantes à partir des six canaux de mesure, déterminée et documentée individuellement pour chaque capteur
- Câble de connexion : remplaçable, raccordé sous la plaque de montage par un connecteur anti-arrachement

 01 46 91 93 32
 Formulaire de contact
 S'inscrire à la newsletter