
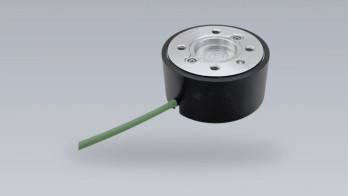
Le K6D80ri est un capteur de force/couple 6 axes destiné à la robotique, à la technologie médicale et à l'automatisation industrielle. Il mesure simultanément les efforts Fx, Fy, Fz et les moments Mx, My, Mz. Sa conception : une structure hexapode à six éléments sensibles dans un encombrement réduit de Ø 80 mm × 60 mm, avec une étendue de moment de 100 Nm sur les trois axes.
Les étendues de mesure atteignent 1 kN sur Fx et Fy, 2,5 kN sur Fz et 100 Nm sur chaque axe. La classe de précision 0,2 et le crosstalk limité à 1 % de la pleine échelle exploitent la matrice de calibration 6×6 déterminée individuellement en étalonnage. La fréquence propre de 2,4 kHz et la surcharge admissible de 300 % de la pleine échelle sécurisent l'usage en cycle. L'électronique GSV-61i intégrée avec interface EtherCAT P est optimale pour une utilisation avec un automate ou contrôleur EtherCAT : un seul câble 4 conducteurs porte alimentation et données jusqu'à 1kHz.
Le capteur intègre une bride robotique ISO 9409-1-50-4-M6 sur ses deux faces, pour un montage direct entre bride et robot / outil sans adaptation supplémentaire. Le K6D80ri sera utilisé idéalement pour obtenir un retour d'effort précis, stable et répétable des opérations réalisées par le robot en robotique, médical ou toute autre application nécessitant une mesure de précision des 6 composantes.
[En savoir plus :]/k6d80ri-capteur-de-forcecouple-6-axes-1-kn100-nm-ethercat-p)
Retour aux news
 01 46 91 93 32
 Formulaire de contact
 S'inscrire à la newsletter